
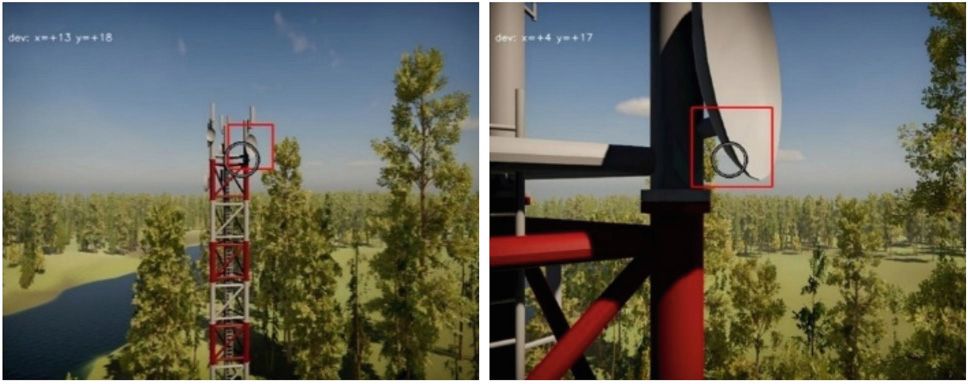
Актуальность исследования определяется необходимостью снижения когнитивной нагрузки на оператора БпЛА и обеспечения автономного сопровождения объектов без связи с наземной станцией. Разработана система визуального слежения, отличающаяся использованием CSRT-трекера и PID-регуляторов с нелинейным преобразованием команд для стандартного полетного контроллера, обеспечивающая автономное удержание объекта в центре кадра и позволяющая достигать точности слежения 0,05% диагонали экрана за всю последовательность и 0,007% в установившемся режиме при 42,5 FPS.
Результат соответствует Указу Президента Российской Федерации от 28.02.2024 г. № 145 О Стратегии научно-технологического развития Российской Федерации.
Stepantsov M., Saveliev A., Cherskikh E., Krestovnikov K. Autonomous Flight System for UAVs to Selected Objects. In: Ronzhin, A., Gribova, V., Meshcheryakov, R. (eds) Interactive Collaborative Robotics. ICR 2026. Lecture Notes in Computer Science, Springer, Cham. 2027. Vol 16791. pp. 411-422. https://doi.org/10.1007/978-3-032-34384-0_31